电动全向轮PW系列
电动全向轮
电动全向轮
新一代轮式机器人移动驱动技术
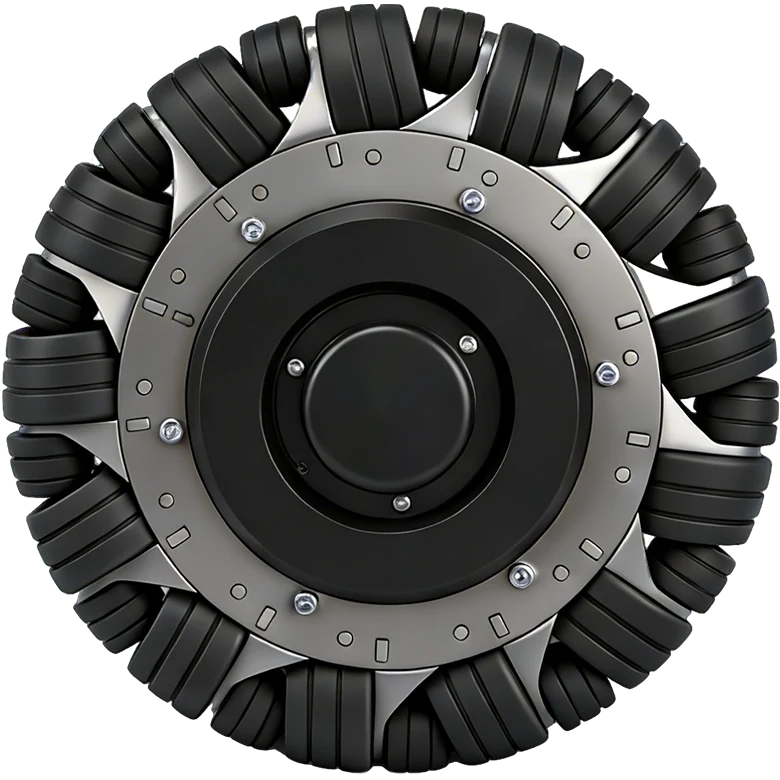
轮毂电机 + 磁编码器 + FOC 矢量控制,在安捷轮大小轮交替结构基础上,让"零件"升级为即插即用的运动模组。
SCROLL ▾
轮毂电机 + 磁编码器 + FOC 矢量控制,在安捷轮大小轮交替结构基础上,让"零件"升级为即插即用的运动模组。
半粒式为当前主推型号,运行更平稳、定位更精准;全粒式承载能力更强,可按重载场景定制。
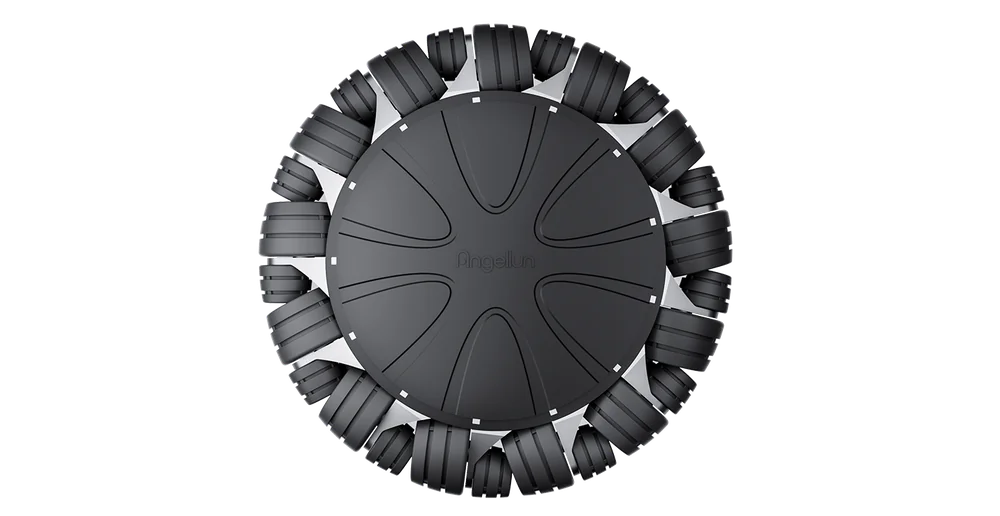
继承安捷轮大小轮交替嵌套结构,运行抖动小、转向过渡平滑、定位精度高。8 寸额定扭矩 10 N·m,是当前 PW 系列主推型号。
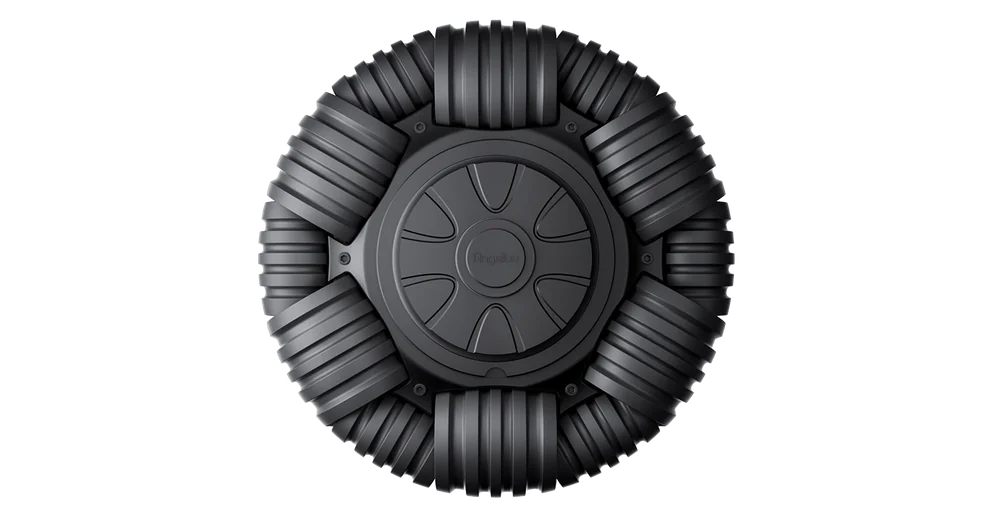
整圈连续辊子结构,承载能力更强,适合重载 AGV/AMR 及工业搬运场景。可根据负载与安装空间定制开发。
不只是"加了个电机",而是从驱动方式、控制方式到集成方式的系统性升级。
轮毂无刷电机直接驱动轮体,无需外置减速机与传动机构,减少机械损耗,让底盘动力更直接、响应更快。
4096 线高分辨率磁编码器实时反馈转速与位置,配合 FOC 矢量控制算法,实现速度环与位置环双闭环。
轮体、电机、编码器高度集成,外置 FOC 驱动器配套,降低底盘设计工作量,缩短机器人整机开发周期。
PW 系列在安捷轮全向轮核心专利结构之上,增加主动驱动与闭环控制能力,形成 9 大核心优势。
大小轮交替结构更接近真实圆周运动,辊子过渡平滑,有效抑制抖动与噪声。
可完成直行、横移、斜行、原地旋转等复杂运动,无需转向机构。
省去传统转向模组,简化底盘结构,降低故障点与维护成本。
单轮独立可拆卸,辊子、轴承等易损件更换便捷,降低停机时间。
中国、欧盟、日本、韩国四国发明专利布局,技术与产品均受保护。
6/8/10 寸规格规划完善,可适配从紧凑服务机器人到重载工业设备。
内置轮毂电机,无需额外传动设计,降低机器人底盘机电匹配难度。
磁编码器 + FOC 矢量控制,实现毫米级重复定位与稳定速度输出。
电机与轮体同轴集成,减少底盘轴向占用,为电池与结构留出空间。
PW 系列保留安捷轮核心专利结构,同时在轮体内部集成电机与编码器,外置 FOC 驱动器完成运动控制。
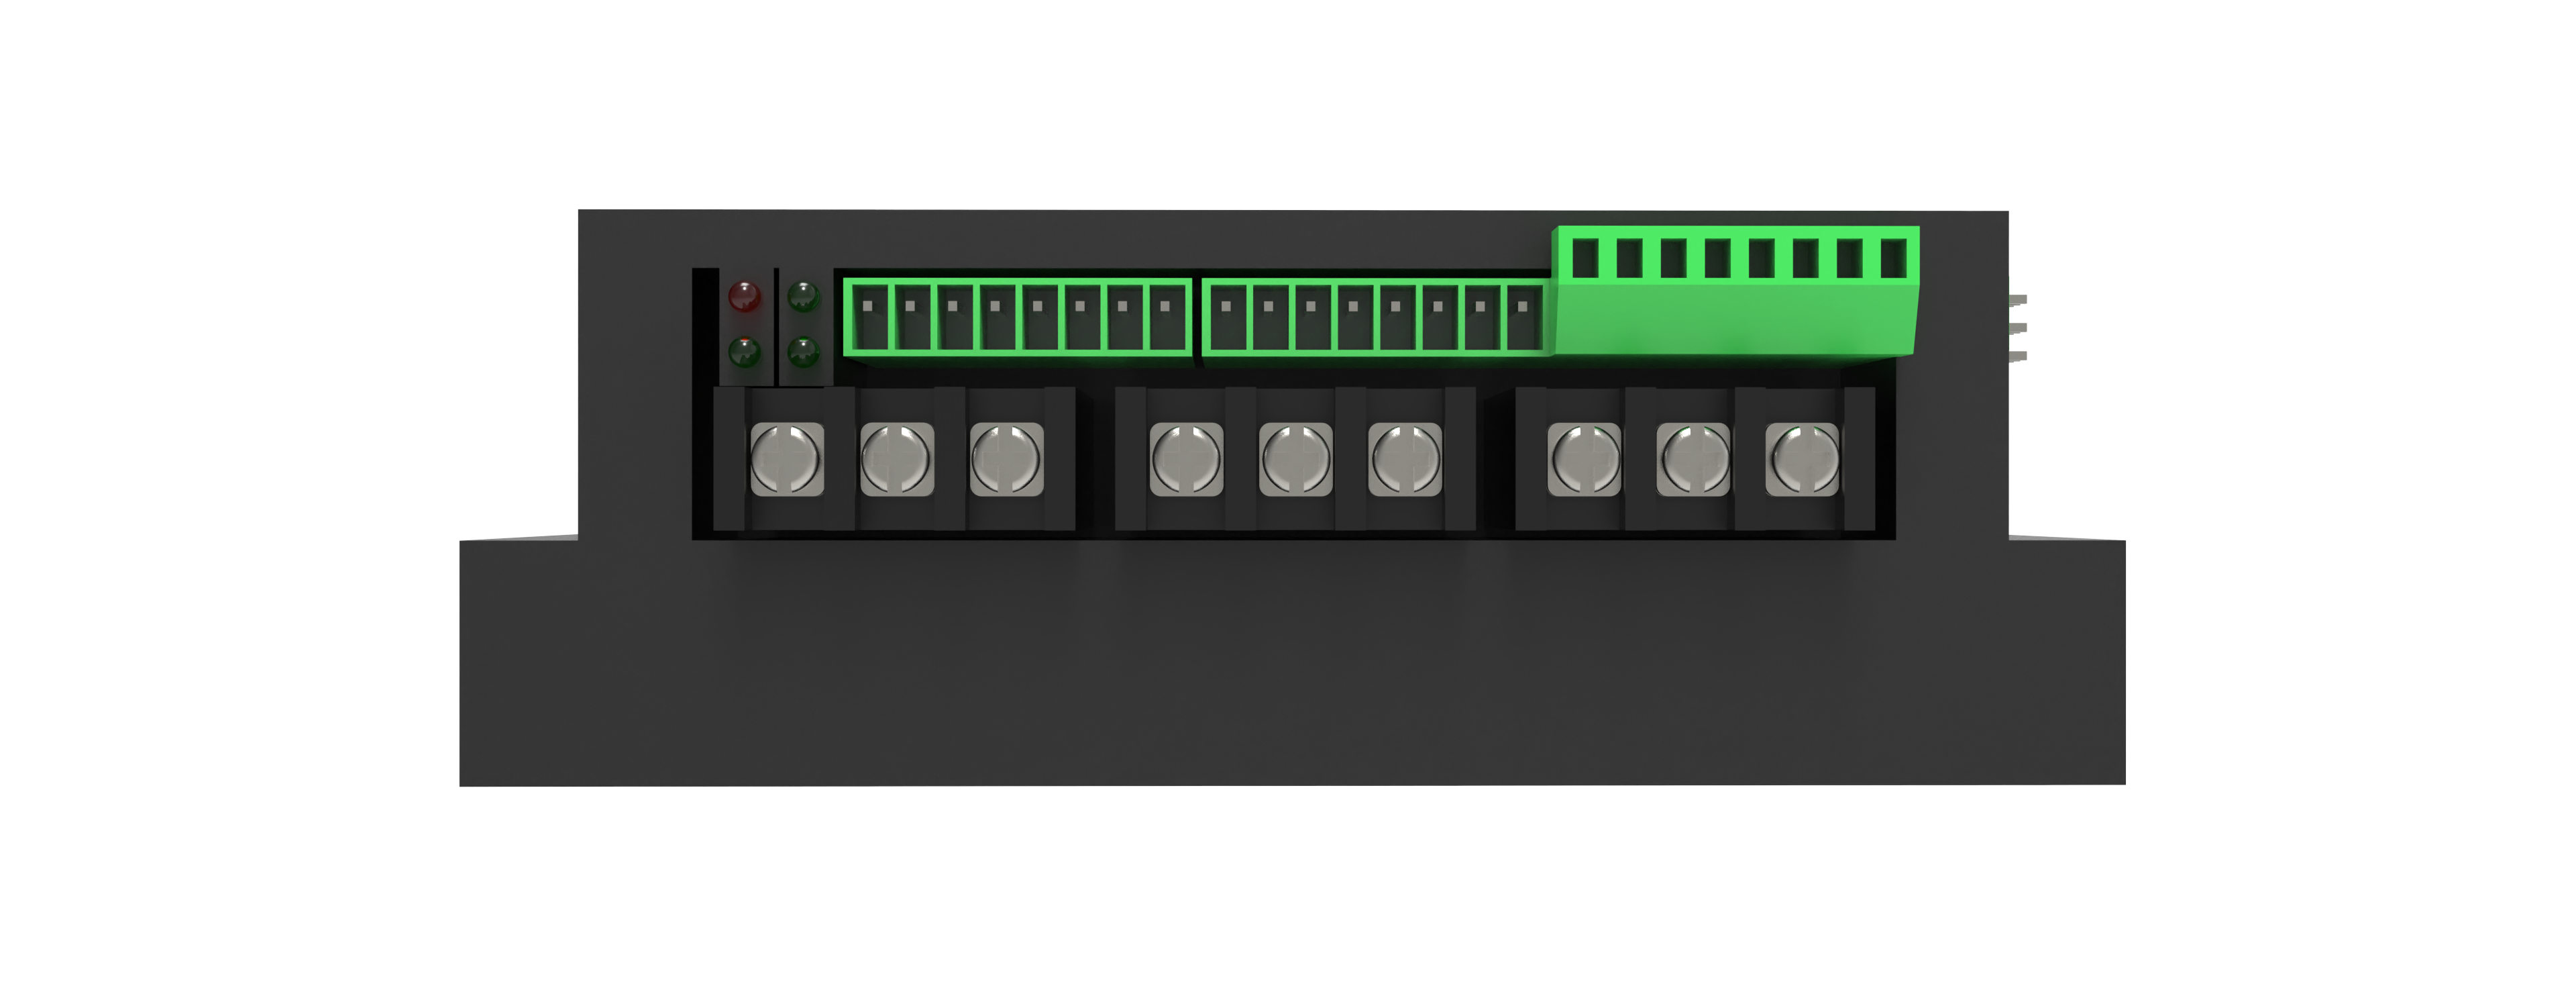 FOC 驱动器 · 外置配套
从驱动方式到形态结构,帮助工程师根据项目需求快速判断 PW 系列是否匹配。
| 维度 | 被动全向轮 | 电动全向轮 |
|---|---|---|
| 驱动方式 | 需外置电机/减速机 | 内置轮毂电机 |
| 控制精度 | 依赖外部驱动系统 | 闭环精准控制 |
| 开发周期 | 机电匹配周期长 | 模组化即插即用 |
| 成本 | 较低 | 中高 |
| 空间占用 | 轴向空间大 | 轴向紧凑 |
| 维度 | 半粒式电动 | 全粒式电动 |
|---|---|---|
| 抖动/震动 | 更小 | 相对更大 |
| 定位精度 | 更高 | 相对较低 |
| 承载能力 | 相对较小 | 更强 |
| 推荐场景 | 人形/服务/科研 | 重载 AGV/AMR |
| 供货状态 | 主推 · 现货 | 可定制 |
当前以 8 寸 PW 系列为量产型号,6 寸与 10 寸规格持续开发中,可联系工程师获取定制方案。
| 参数 | 8 寸 PW 系列 | 6 寸 | 10 寸 |
|---|---|---|---|
| 型号 | PW200-15048R-L-LG | 即将推出 | 即将推出 |
| 额定电压 | 48 V(范围 20-48 V) | — | — |
| 额定扭矩 | 10 N·m | — | — |
| 峰值扭矩 | 18 N·m | — | — |
| 额定转速 | 220 ± 5% RPM | — | — |
| 额定功率 | 180 W | — | — |
| 编码器 | 4096 线磁编码器 | — | — |
| 防护等级 | IP56 | — | — |
| 绝缘等级 | F 级 | — | — |
| 重量 | 4 ± 0.2 kg | — | — |
| 安装孔 | Φ36 mm,4×M6 | — | — |
| 工作温度 | -20 ~ +50 ℃ | — | — |
从尺寸到旋向,按工程实际需求快速完成 PW 系列电动全向轮选型。
按承载与安装空间初选:6 寸紧凑 / 8 寸通用 / 10 寸重载。
按扭矩、电压与转速需求匹配电机配置,当前以 PW200 高性能型为主。
精度优先选半粒式;重载优先选全粒式,支持定制开发。
按 L / R 左右旋向配套成对使用,确保底盘运动解算正确。
PW 系列电动全向轮适配多种机器人形态,从人形机器人到工业搬运、服务配送均有成熟应用方向。
轮足复合、室内移动底座,利用全向移动能力提升机器人在复杂环境中的机动性。
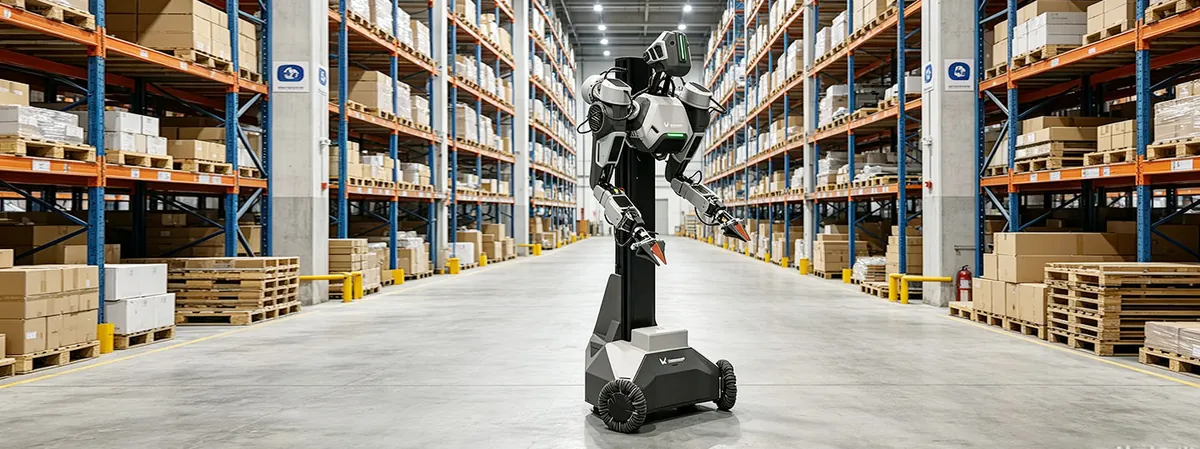
推荐:6 / 8 寸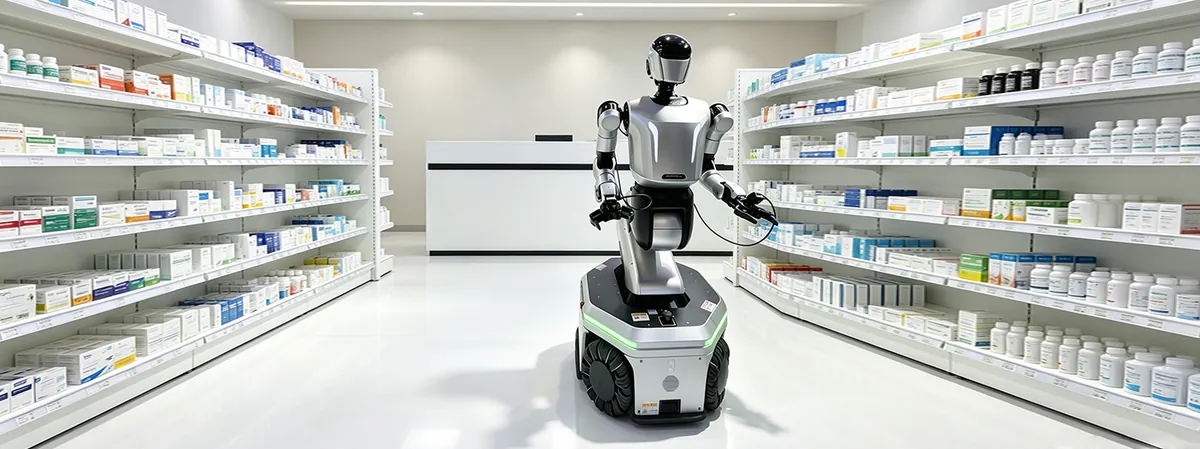
仓储搬运、产线对接、柔性制造场景,实现无转向半径的精准停靠与横移对位。
推荐:8 / 10 寸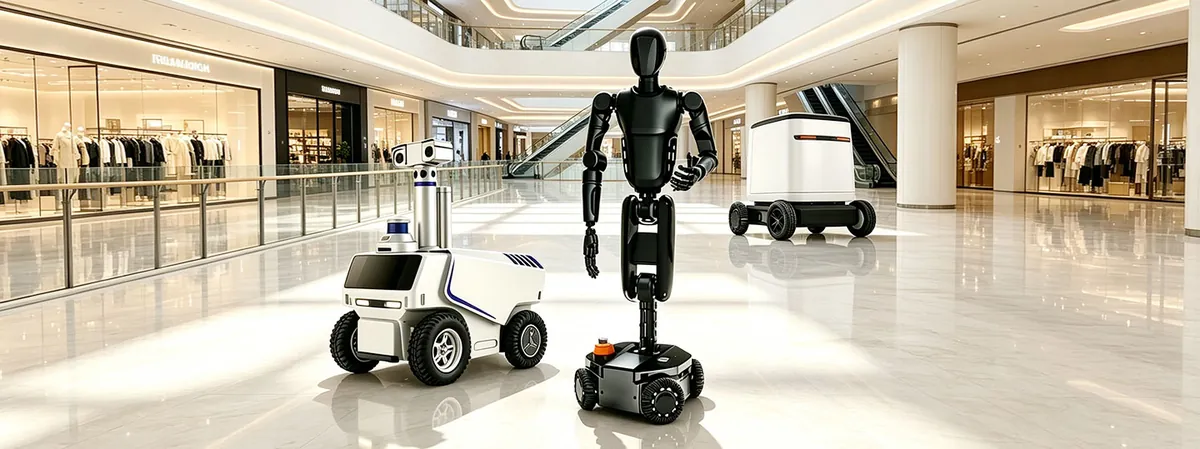
医院配送、酒店送物、迎宾引导等场景,运行平稳、噪音低,提升人机共融体验。
推荐:6 / 8 寸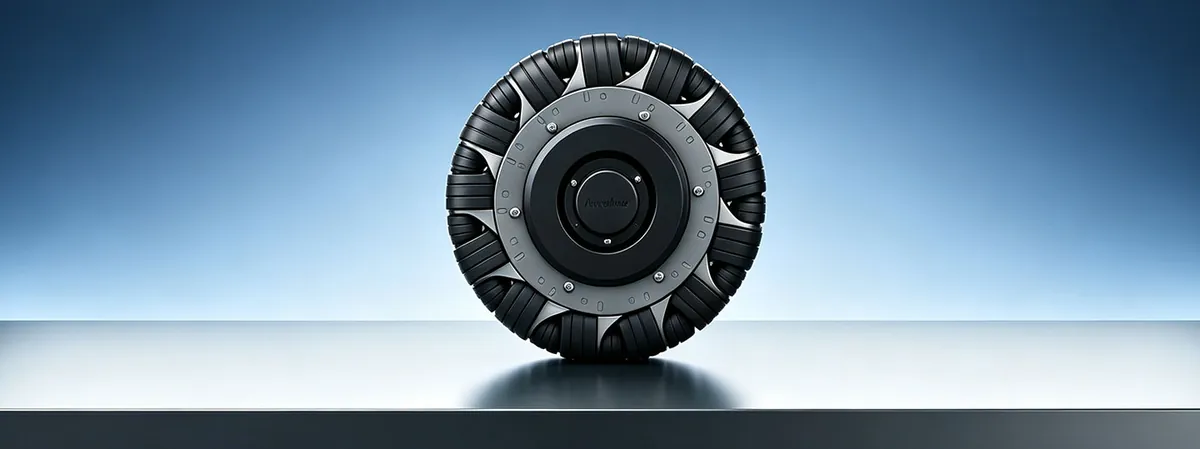
ROS 移动平台、机器人竞赛、算法验证平台,快速搭建具备全向移动能力的开发底盘。
推荐:6 / 8 寸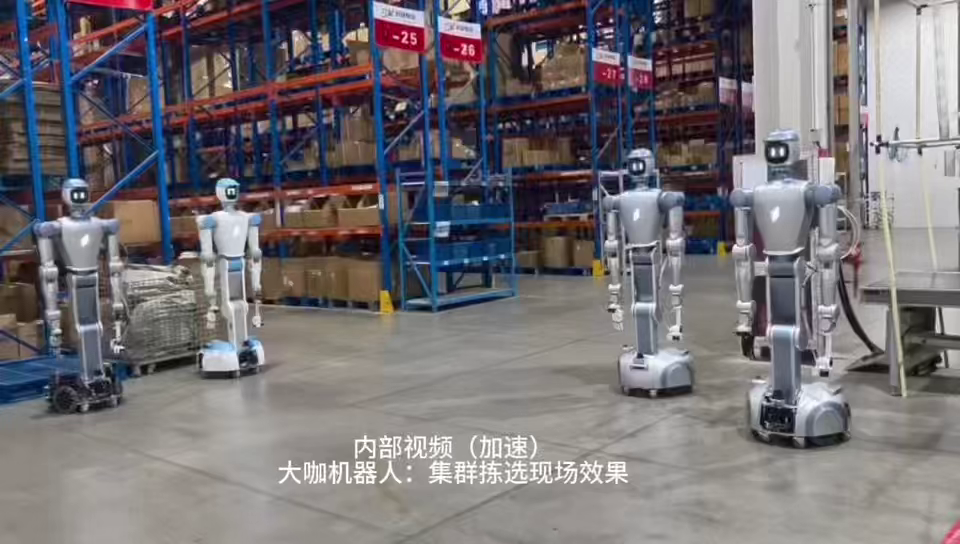 APPLICATION VIDEO
关于 PW 系列电动全向轮的选型、控制、应用与定制问题。
为每一台机器人,提供稳定、精准、敏捷、可靠的行走能力。
 微信公众号
 微信视频号
 抖音号